
metalworkingmag.es
21
'26
Written on Modified on
SCHUNK presenta un sistema de automatización de mordazas para una carga accesible de máquinas herramienta
Las mordazas manipuladas por robot simplifican la carga y descarga, reduciendo la complejidad de programación al tiempo que prolongan los tiempos de funcionamiento de la máquina con una baja inversión y una integración flexible.
schunk.com
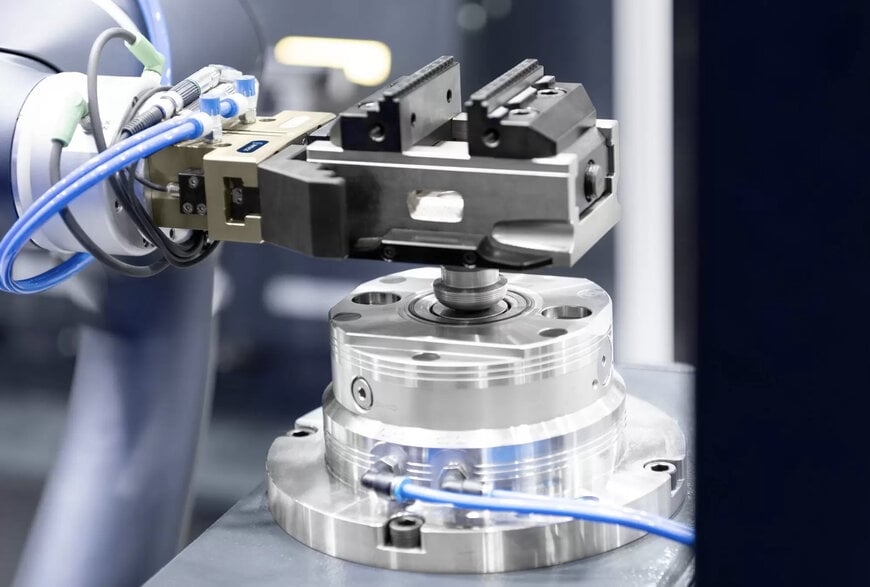
SCHUNK, especialista en sistemas de sujeción y agarre, ha presentado un sistema estandarizado de automatización de mordazas orientado a reducir la complejidad de implantación y los gastos de capital en la carga y descarga de máquinas herramienta. Dirigida a talleres de mecanizado, subcontratistas y entornos de producción de alta variedad y bajo volumen (*high-mix, low-volume*), esta configuración modular permite el reabastecimiento automatizado de piezas sin requerir complejas interfaces de transferencia de fluidos ni una programación robótica exhaustiva.
Integración mecánica y accesibilidad a la pieza en 5 ejes
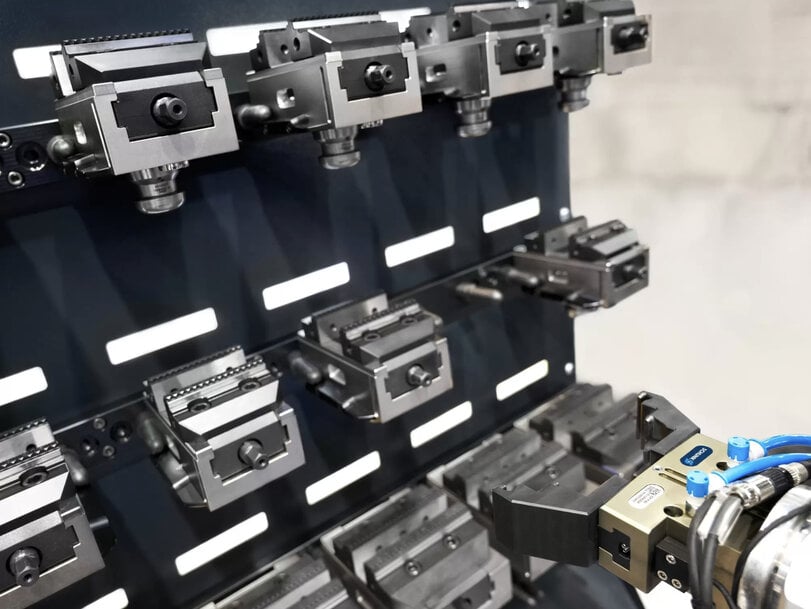
El sistema desacopla la fijación de la pieza del ciclo de transferencia automatizado. Los operarios fijan el material en bruto en mordazas de máquina estandarizadas de forma externa antes de colocar los conjuntos en un almacén contiguo. Un robot de manipulación equipado con dedos de agarre específicos transfiere cada mordaza cargada directamente a una estación de fijación de punto cero elevada, montada sobre la mesa de la máquina herramienta. Una vez finalizados los ciclos de mecanizado, el robot devuelve el conjunto completo de la mordaza al almacén, donde se lleva a cabo el cambio o refijación manual o automatizado para operaciones secundarias.
Una consola de punto cero de accionamiento simple actúa como interfaz física y mecánica entre el robot de manipulación y la máquina herramienta. La configuración elevada proporciona el espacio libre necesario para las operaciones de fresado en 5 ejes, mientras que la base de la mordaza cubre por completo el módulo de sujeción, evitando que virutas y residuos se depositen sobre las superficies de posicionamiento. El accionamiento de la interfaz puede gestionarse a través de señales de control de la máquina herramienta o directamente mediante el controlador del robot.
Estandarización de interfaces y cinemática simplificada
Automatizar el movimiento de utillajes de sujeción completos en lugar de piezas individuales minimiza las exigencias de programación cinemática. Dado que el robot manipula una geometría de agarre exterior uniforme, independientemente de las variaciones geométricas internas de la pieza, las rutinas de trayectoria se basan exclusivamente en perfiles fijos de movimiento punto a punto. Esta estrategia de interfaz fija elimina la necesidad de recalibrar los patrones de agarre o reprogramar la cinemática ante piezas de geometría variable.
El funcionamiento sin líneas neumáticas o hidráulicas a través de la mesa de la máquina permite su implementación en centros de fresado estándar y en plataformas de máquinas más antiguas. Los talleres pueden preparar múltiples mordazas antes de turnos no presenciales, extendiendo los tiempos de funcionamiento autónomo del cabezal durante las noches y fines de semana sin requerir personal operativo adicional.
Contexto adicional:
Esta sección detalla especificaciones técnicas y comparativas competitivas no incluidas en el anuncio original del producto.
Entre los sistemas modulares comparables de amarre a punto cero dentro del mecanizado CNC de precisión se encuentran las arquitecturas EROWA UPC y System 3R Dynafix, así como los sistemas RoboTrex de Lang Technik. Los sistemas estándar de sujeción de punto cero suelen alcanzar repetibilidades inferiores a 0,005 mm, con fuerzas de tracción y retención estándar que oscilan entre 15 kN y más de 40 kN, dependiendo del perno de tiro y de la asistencia neumática turbo.
Los métodos de manipulación directa de mordazas contrastan con las soluciones de manipulación directa de piezas que emplean pinzas robóticas neumáticas y mordazas automáticas montadas en mesa. Mientras que la manipulación directa de piezas requiere conexiones hidráulicas o neumáticas de alta presión a través de distribuidores rotativos hacia el interior de la máquina, la transferencia completa de mordaza utiliza mecanismos de bloqueo de punto cero mecánicos o neumáticos en la base de la mesa. Esto reduce el esfuerzo de integración en plataformas de 3 y 5 ejes, aunque incrementa la capacidad de carga útil requerida en el brazo robótico articulado para soportar el peso conjunto del utillaje y la pieza.
Editado por Natania Lyngdoh, editora de Induportals, con asistencia de IA.
www.schunk.com
