
metalworkingmag.es
25
'26
Written on Modified on
Optimización de Flujos de Mecanizado Multieje para Fabricación de Precisión
FANUC America presenta un programa de estandarización para alinear software de manufactura asistida por computadora, cinemática y control numérico en entornos de precisión.
www.fanuc.eu
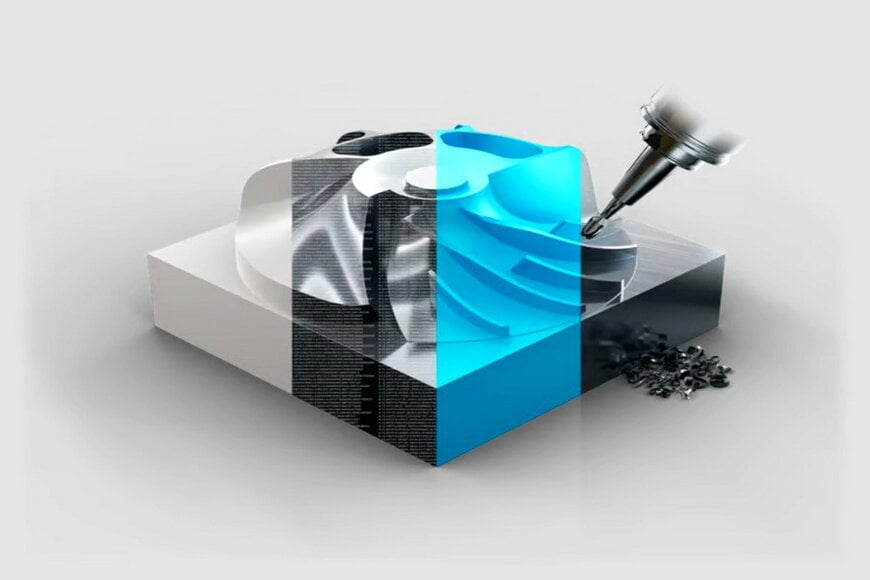
Una iniciativa de ingeniería multisectorial une a desarrolladores de control numérico por computadora (CNC), fabricantes de máquinas herramienta y proveedores de diseño y manufactura asistida por computadora (CAD/CAM) para eliminar los cuellos de botella del posprocesamiento propietario en la fabricación de componentes complejos y aeroespaciales. El marco de trabajo establece mejores prácticas estandarizadas de mecanizado en cinco ejes para garantizar el control continuo del punto central de la herramienta, una cinemática multieje uniforme y la ejecución automatizada de trayectorias en diversos sistemas de producción.
Estandarización del Posprocesamiento y la Cinemática Multieje
Los flujos de trabajo tradicionales de mecanizado CNC de cinco ejes con frecuencia requieren ajustes de código G específicos para cada máquina y cálculos manuales de vectores de ejes. Esta dependencia obliga a los equipos de ingeniería a reprogramar, simular nuevamente y ajustar las trayectorias de las herramientas cada vez que la producción se traslada a diferentes plataformas. La variación resultante incrementa los tiempos de configuración, eleva las tasas de desecho y complica el aseguramiento de la calidad en aplicaciones de alta tolerancia como turbomáquinas y estructuras aeroespaciales.
El marco de estandarización sustituye la programación dependiente de la máquina por una programación estandarizada específica para cada pieza. Al sincronizar las definiciones cinemáticas entre los posprocesadores CAM y los parámetros de control CNC nativos, los programas de piezas se mantienen funcionalmente idénticos sin importar la arquitectura de la máquina herramienta de destino.
«Esta metodología reduce significativamente el tiempo de desarrollo del diseño a la pieza, ya que el programa es el mismo independientemente de la máquina que se utilice», afirmó Rick Schultz, Director Ejecutivo del Sector Aeroespacial en FANUC America. «En lugar de diseñar una pieza, procesar un programa, probarlo en una máquina y luego ajustar el posprocesador o el programa para esa máquina en específico, los fabricantes pueden recurrir a un proceso coherente y compatible entre distintas máquinas».
Integración del Ecosistema y Validación Empírica
El marco alinea cuatro etapas críticas del flujo de trabajo digital a físico: el motor de generación de trayectorias CAD/CAM, el posprocesador de software, el gemelo de simulación cinemática virtual y el control físico de la máquina herramienta.
Los fabricantes de máquinas y los proveedores de software CAD/CAM deben validar sus implementaciones mecanizando una pieza de prueba estandarizada de cinco ejes. El mecanizado de esta geometría de referencia estándar sirve como verificación de que la combinación de parámetros de control, compensación volumétrica de errores y perfiles de planificación de movimiento de alta velocidad se ejecutan con precisión repetible.
Contexto Adicional
Esta sección detalla especificaciones técnicas y análisis comparativo de la competencia no incluidos en el anuncio original del producto.
La estandarización en el mecanizado multieje se basa en el control nativo suave del punto central de la herramienta (TCP) a alta velocidad y en funciones de transformación de coordenadas, tales como Smooth TCP (G43.4/G43.5) y Compensación de Error de Posición de la Pieza (G54.4). Estas funciones calculan las trayectorias vectoriales directamente dentro del ciclo de interpolación del CNC, en lugar de exigir que el software CAM divida las curvas en densos segmentos lineales punto a punto.
Ecosistemas comparables de optimización multieje operan bajo arquitecturas de control numérico alternativas:
- Siemens Sinumerik (por ejemplo, 840D sl / ONE) utiliza los paquetes de control de movimiento Advanced Surface y Top Surface junto con ciclos cinemáticos estándar (CYCLE996, CYCLE800) y transformaciones TRAORI nativas para mantener la continuidad de las trayectorias en configuraciones cinemáticas variables.
- Heidenhain (por ejemplo, TNC 640) recurre a paquetes de precisión dinámica —incluidos Cross Talk Compensation (CTC) y KinematicsOpt— para desacoplar el posicionamiento de la herramienta de las deflexiones estructurales individuales de la máquina, estandarizando la ejecución multieje mediante funciones de plano conversacionales y definiciones de vectores espaciales.
Ambas arquitecturas logran una programación CAM independiente de la máquina al transferir las transformaciones geométricas y cinemáticas al controlador interno en lugar de delegarlas al posprocesador externo.
Editado por Evgeny Churilov, Induportals Media - Adaptado por IA.
www.fanucamerica.com
Editado por Evgeny Churilov, Induportals Media - Adaptado por IA.
www.fanucamerica.com
